6 phút đọc
Tại sao tay robot không thể khéo léo như tay người – Cấu tạo phức tạp của bàn tay, môi trường khó dự đoán trong nhà và thiếu dữ liệu huấn luyện đang trở thành rào cản khiến robot khó đuổi kịp con người về độ khéo léo.
1. Bối cảnh sự kiện
Cấu tạo phức tạp của bàn tay, môi trường khó dự đoán trong nhà và thiếu dữ liệu huấn luyện đang trở thành rào cản khiến robot khó đuổi kịp con người về độ khéo léo.
Theo Interesting Engineering, robot hình người có thể chạy, bật cao, nhảy múa, thậm chí lộn ngược, nhưng những công việc tưởng chừng đơn giản như gấp quần áo, nhặt miếng bọt biển ướt hoặc xoay chìa khóa lại trở thành thách thức lớn đối với chúng. Dù cú lộn ngược có vẻ phức tạp hơn nhiều so với nhặt áo, đối với robot, đó là chuỗi chuyển động có thể dự đoán và kiểm soát chính xác. Ngược lại, khi làm việc nhà, các đồ vật có thể uốn cong, trượt rơi, biến dạng, vỡ hỏng và không xuất hiện ở cùng vị trí mỗi lần. Chính vì vậy, tay robot là một trong những bộ phận khó chế tạo nhất để robot hình người thực sự hữu ích.
Khác biệt giữa tay người và robot
Tay người là sự kết hợp hoàn hảo giữa cơ học, cảm nhận và khả năng điều khiển. Con người có thể điều chỉnh lực nắm liên tục mà không cần suy nghĩ như nới lỏng ngón tay với đồ vật dễ trượt, nắm chặt hơn khi gặp vật nặng hoặc thay đổi lực nắm nếu tiếp xúc vật mềm.
Khả năng cầm nắm và thao tác của robot phụ thuộc vào cảm biến và phần mềm. Tay robot hiện đại có thể trang bị nhiều động cơ và mức độ tự do, nhưng chưa chắc nó đã hoạt động khéo léo. Robot cũng cần biết vị trí ngón tay, vị trí của vật thể, lực tác động, liệu nó có dễ cầm trượt không hoặc áp dụng lực cỡ nào là an toàn. Quá trình xác định đặc biệt khó khăn vì tầm nhìn không thể cung cấp đầy đủ thông tin. Camera có thể cho robot biết nó đang cầm một quả trứng, nhưng không thể giúp robot biết nó có đang bóp mạnh quá hay không.
Nghiên cứu gần đây trong ngành robot ngày càng chú trọng vào cảm biến xúc giác. Một nghiên cứu của Đại học Chiết Giang trên trang Science Robotics năm 2026 kết hợp thông tin hình ảnh và xúc giác với học tăng cường và học bắt chước trực tuyến, đạt tỷ lệ thành công 85% trong 5 nhiệm vụ phức tạp liên quan đến 25 đối tượng.
2. Dữ kiện và thay đổi đáng chú ý
Robot trong nhà máy có lợi thế lớn vì kỹ sư có thể kiểm soát môi trường của chúng. Cánh tay robot có thể lắp ráp cùng một bộ phận hàng nghìn lần với quỹ đạo cố định, điều kiện ánh sáng không đổi, kích thước đồ vật đã biết và công cụ chuyên dụng. Theo Godrift AI, phần lớn robot trong nhà máy sử dụng thiết bị kẹp gắp chỉ có một bộ truyền động, một bậc tự do, hầu như không hỏng hóc, không có sai sót phần mềm hoặc cần hiệu chỉnh. Trong khi đó, BBC cho biết bàn tay con người có hơn 30 cơ, 27 khớp cùng với mạng lưới dây chằng và gân giúp chuyển động linh hoạt với 27 độ tự do. Riêng lòng bàn tay đã có hơn 17.000 cơ quan thụ cảm và đầu dây thần kinh. Tuy nhiên, trong nhà, robot gia đình đối mặt với tiếp xúc vật lý rất khó mô hình hóa và kiểm soát, đặc biệt khi gặp đồ vật mềm, dễ vỡ hoặc không đều như chiếc áo nhăn nhúm khác nhau sau mỗi lần giặt, miếng bọt biển biến dạng khi bị bóp hoặc túi nylon không có hình dáng cố định.
Theo nhóm nghiên cứu tại Đại học Ohio, robot gia đình thường xuyên di chuyển khi thao tác, phải phối hợp hai tay, điều hướng ổn định và đảm bảo khoảng cách đủ gần. Do đó, tay robot không thể hoạt động tách biệt khỏi cánh tay, phần thân và môi trường.
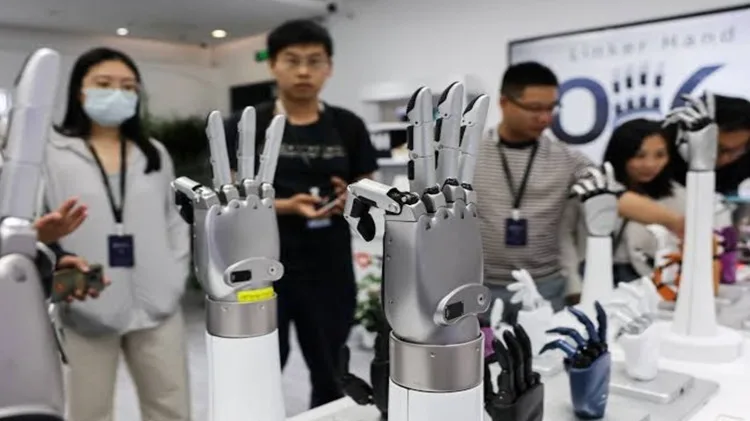
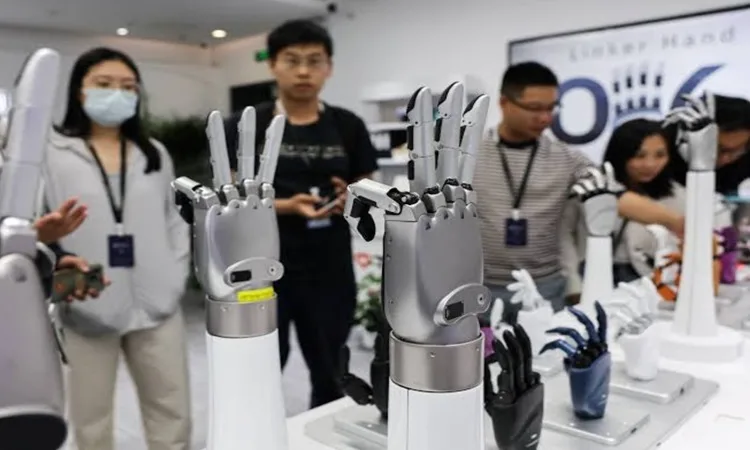
Những bàn tay robot ở khu vực triển lãm tại văn phòng của LinkerBot ở Bắc Kinh. Ảnh: Reuters
Khó khăn khi thiếu dữ liệu huấn luyện
Việc thu thập dữ liệu thao tác hữu ích để huấn luyện robot khó hơn nhiều so với thu thập hình ảnh cho mô hình AI. Một ví dụ hữu ích có thể đòi hỏi thông tin đồng bộ về vị trí khớp của robot, camera, lực, mô-men xoắn và cảm biến xúc giác. Theo IEEE, dữ liệu xúc giác là một nút thắt cổ chai lớn ngăn cản robot thực hiện những thao tác tinh vi.
Ngoài điều khiển tay robot từ xa, học bắt chước, học tăng cường và mô phỏng, các nhà nghiên cứu đang tiến tới những phương pháp khác thuận tiện hơn như cho con người đeo cảm biến để thu thập dữ liệu khi họ thực hiện hoạt động hàng ngày. Mục tiêu là biến ví dụ minh họa của con người thành kinh nghiệm huấn luyện để cuối cùng robot có thể độc lập xử lý tình huống không quen thuộc.
Những công ty robot lớn trong ngành đang tìm cách giải quyết vấn đề từ nhiều hướng khác nhau. Chẳng hạn, robot G1 của Unitree trang bị tay ba ngón điều khiển lực và cảm biến xúc giác tùy chọn. Theo BBC, Công ty robot Shadow đang hợp tác với Google DeepMind để phát triển DEX-EE, bàn tay robot ba ngón sử dụng cơ chế điều khiển kiểu gân có thể đạt 12 độ tự do. Mỗi ngón tay của DEX-EE đều có cảm biến ở đầu ngón, cung cấp dữ liệu ba chiều theo thời gian thực về môi trường xung quanh, cùng với thông tin về vị trí, lực và quán tính. Thiết bị có thể xử lý và thao tác với vật thể mỏng manh như quả trứng và bóng bay mà không làm vỡ. Tuy nhiên, DEX-EE chỉ được dùng như công cụ nghiên cứu, chưa triển khai trong các tình huống làm việc thực tế.
Hãy kiểm tra nguồn gốc và bối cảnh trước khi áp dụng thông tin trong bài.
Nguồn tham khảo: Xem bài gốc