
5 phút đọc
Chuyên mục GitHub Repo Nổi Bật của NsN giới thiệu dự án mujocolab/mjlab, một công cụ đáng chú ý trong lĩnh vực Học máy Tăng cường (Reinforcement Learning – RL) và nghiên cứu mô phỏng robot. Tính đến thời điểm cập nhật mới nhất vào ngày 31/10/2026, repository này đã thu hút 3.308 lượt star và 577 lượt fork. Viết hoàn toàn bằng ngôn ngữ Python, mjlab được phát triển nhằm mang tới phương pháp thiết kế môi trường mô phỏng linh hoạt, kết hợp cấu trúc phần mềm hiện đại cùng khả năng tính toán hiệu năng cao trên GPU.
Kiến trúc phần mềm và phương thức triển khai linh hoạt
Về mặt kỹ thuật, mjlab tích hợp thiết kế API dựa trên trình quản lý (manager-based API) của Isaac Lab với MuJoCo Warp — phiên bản mở rộng hỗ trợ tăng tốc bằng GPU của bộ công cụ mô phỏng MuJoCo. Sự kết hợp này mang lại các khối dựng có khả năng đóng gói và tái sử dụng (composable building blocks), giúp các nhà nghiên cứu dễ dàng xây dựng môi trường RL mà không bị phụ thuộc vào quá nhiều thư viện trung gian phức tạp.
Một điểm mạnh khác trong thiết kế của dự án là khả năng truy cập trực tiếp vào các cấu trúc dữ liệu nguyên bản của MuJoCo (native MuJoCo data structures). Điều này tối ưu hóa việc can thiệp và truy xuất dữ liệu trong quá trình huấn luyện mô hình.
Về mặt hạ tầng phần cứng và thiết lập hệ thống, repo nêu rõ các điều kiện và phương thức triển khai cụ thể:
- Yêu cầu phần cứng: Hệ thống bắt buộc phải sử dụng card đồ họa NVIDIA GPU cho quá trình huấn luyện (training). Các thiết bị chạy macOS chỉ hỗ trợ chế độ đánh giá (evaluation).
- Phương thức trải nghiệm: Người dùng có thể chạy trực tiếp bản demo mà không cần cài đặt cục bộ hoặc sử dụng môi trường Google Colab để thử nghiệm nhanh.
- Cài đặt chính thức: Hỗ trợ quản lý qua PyPI hoặc đóng gói container bằng Docker theo tài liệu hướng dẫn (Installation Guide).
Thử nghiệm thực tế: Từ robot dạng người đến huấn luyện đa GPU
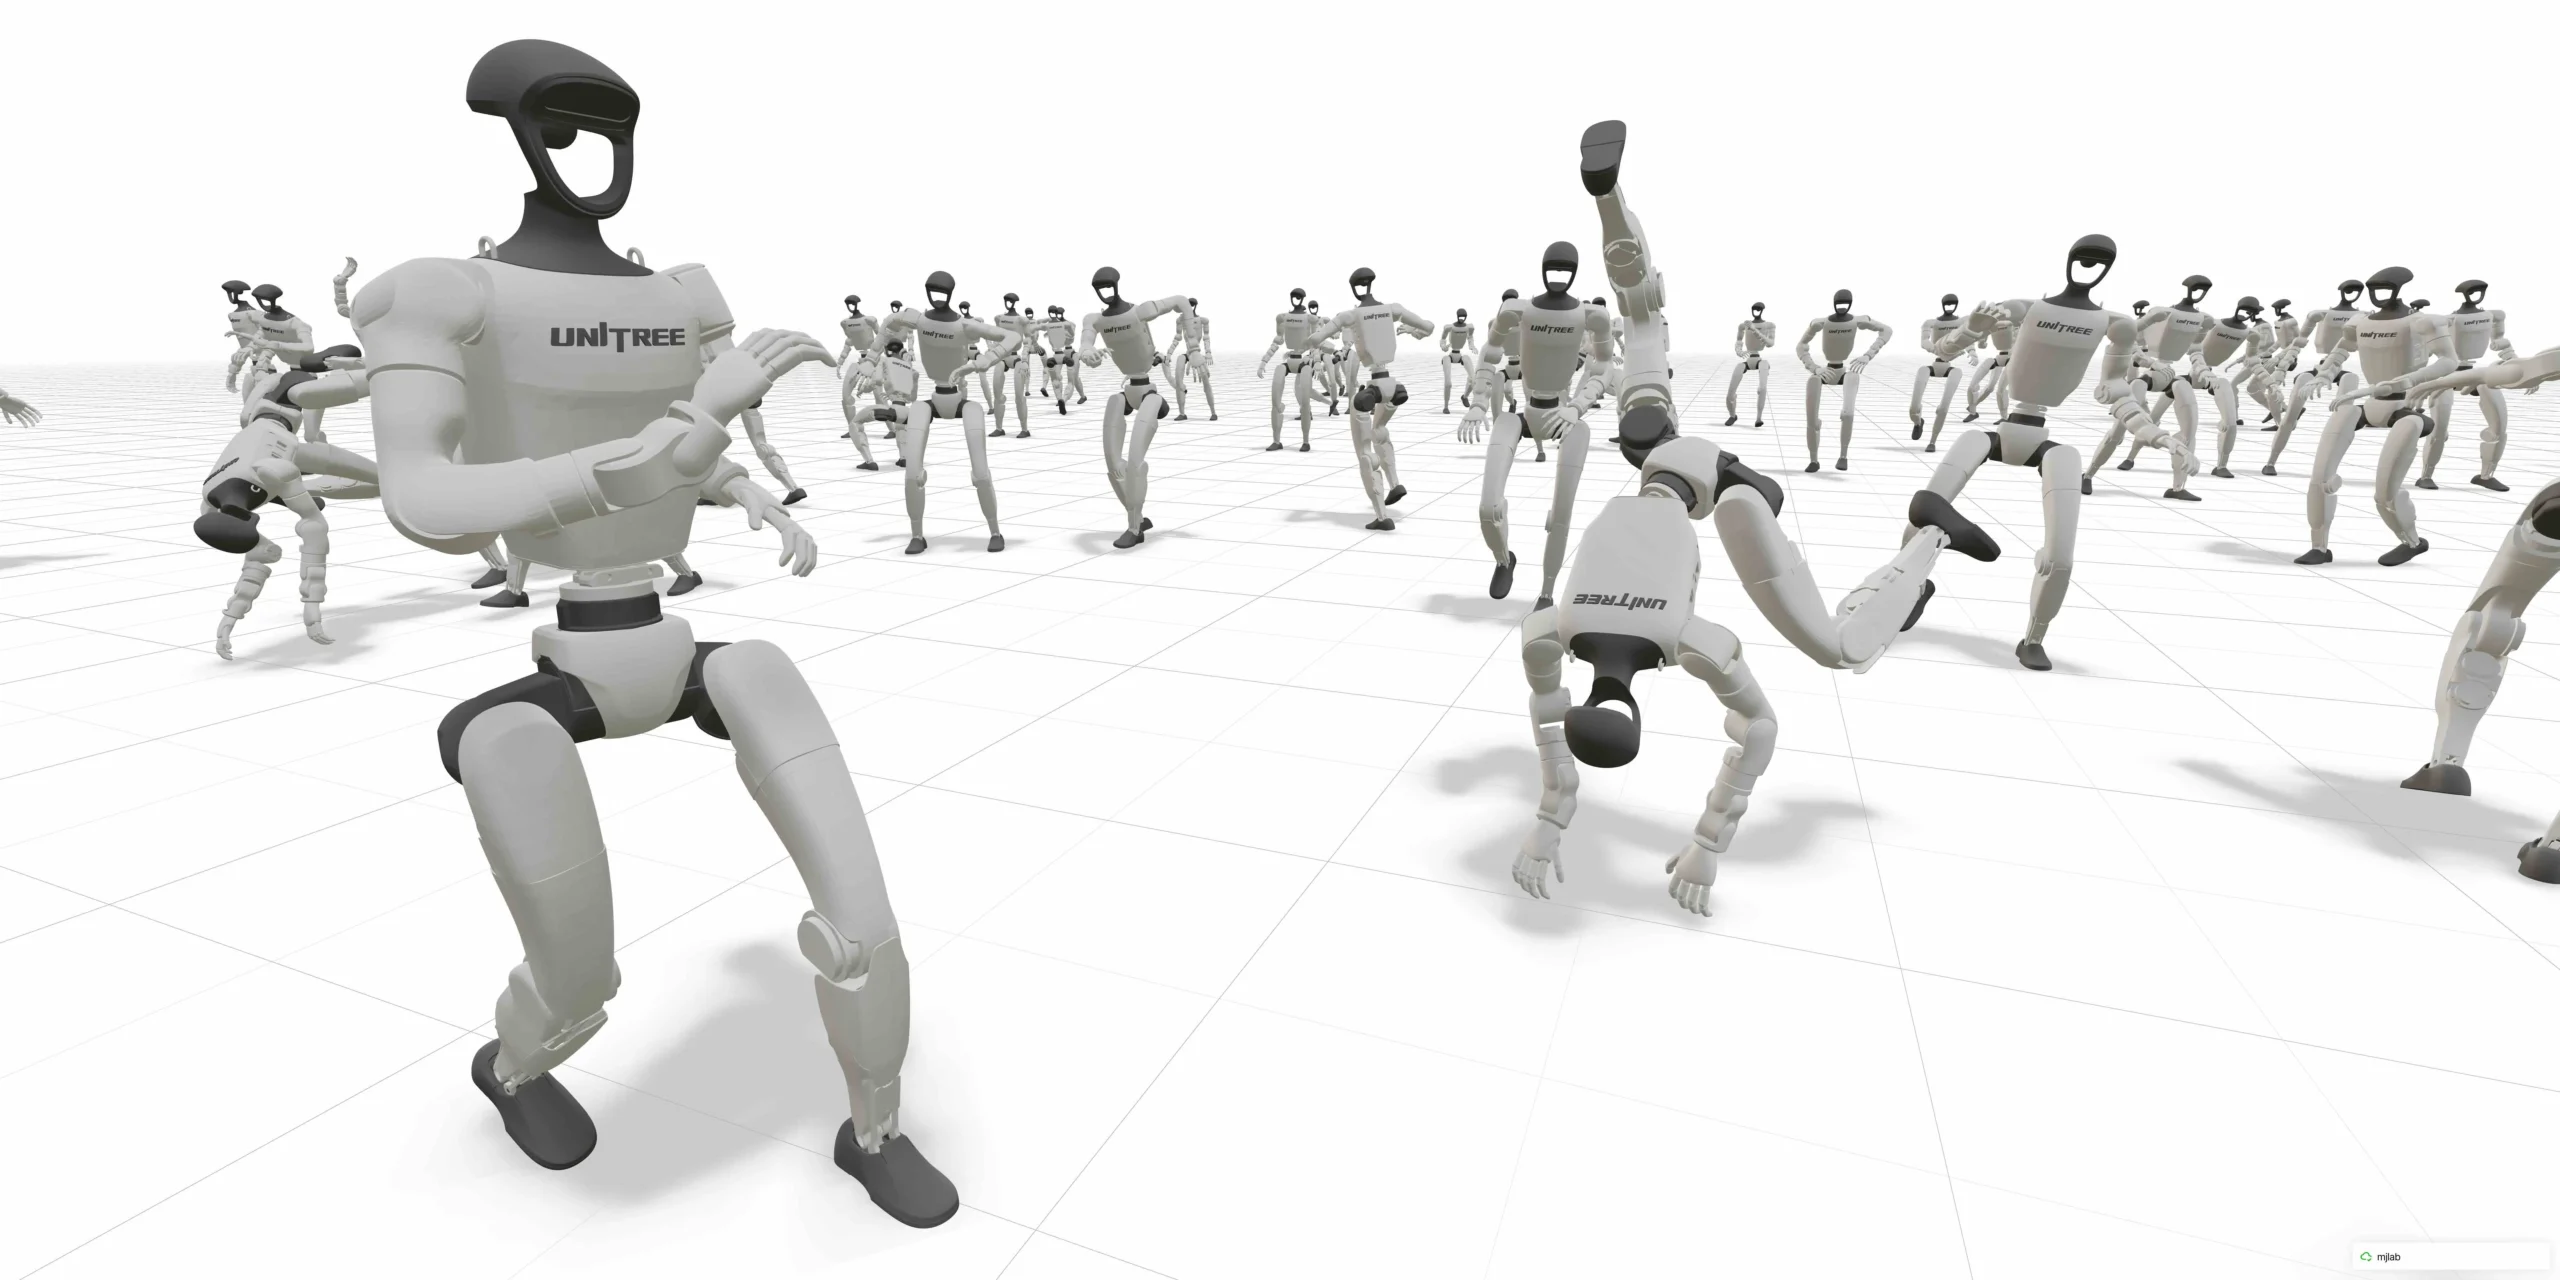
Dự án mjlab cung cấp các kịch bản thử nghiệm cụ thể áp dụng vào những bài toán thực tế của ngành robot học. Một trong những ví dụ tiêu biểu được trình bày là bài toán huấn luyện robot dạng người Unitree G1 thực hiện nhiệm vụ di chuyển theo lệnh vận tốc trên địa hình bằng phẳng (flat terrain).
Bên cạnh đó, framework còn hỗ trợ tác vụ bắt chước chuyển động (motion imitation / motion tracking). Đối với dạng bài toán này, người dùng có thể thiết lập tham số đầu vào thông qua lệnh --registry-name your-org/motions/motion-name để tải các dữ liệu chuyển động tham chiếu tương ứng.
Nhằm phục vụ các mô hình phức tạp đòi hỏi năng lực tính toán lớn, mjlab tích hợp sẵn khả năng mở rộng trên nhiều GPU (Multi-GPU Training) thông qua tham số --gpu-ids. Trong quá trình huấn luyện, người dùng cũng có thể đánh giá chính xác hiệu suất của chính sách (policy) bằng cách kết nối với hệ thống Weights & Biases để tự động tải về các điểm kiểm tra (checkpoint) mới nhất.
Để đảm bảo tính đúng đắn của quá trình định hình bài toán Markov (MDP) trước khi tiêu tốn tài nguyên cho việc huấn luyện chính thức, mjlab tích hợp sẵn các đại diện ảo (dummy agents) giúp kiểm tra độ ổn định (sanity-check) của môi trường.
Bản quyền, hệ sinh thái và những thông tin chưa công bố
Dự án được phát hành dưới mã nguồn mở theo giấy phép Apache License, Version 2.0. Một số thành phần được tách (fork) từ các dự án bên ngoài vẫn giữ nguyên giấy phép gốc ban đầu. Đối với các nhà phát triển muốn đóng góp mã nguồn, repo yêu cầu thiết lập luồng công việc qua công cụ uvx pre-commit install.
Trong phần ghi nhận công ơn, đội ngũ phát triển bày tỏ sự tri ân tới nhóm Isaac Lab về kiến trúc API cũng như các chuyên gia Erik Frey và Taylor Howell từ nhóm MuJoCo Warp vì đã hỗ trợ giải đáp kỹ thuật và phát triển tính năng theo yêu cầu.
Hiện tại, mjlab đã được ứng dụng trong một số công trình nghiên cứu công bố chính thức và các dự án robot mã nguồn mở. Tuy nhiên, các thông tin chi tiết về chỉ số hiệu năng so sánh (benchmark) tốc độ cụ thể giữa mjlab và các công cụ mô phỏng khác, danh sách đầy đủ các mẫu robot được hỗ trợ sẵn ngoài Unitree G1, cũng như danh mục các thuật toán RL mặc định đi kèm vẫn chưa được trình bày chi tiết trong phạm vi văn bản của repository này.
Nguồn tham khảo: Xem bài gốc







